두 개의 귀와 32개의 마이크: 장갑차가 FPV 영상을 듣는 법을 배우는 방법
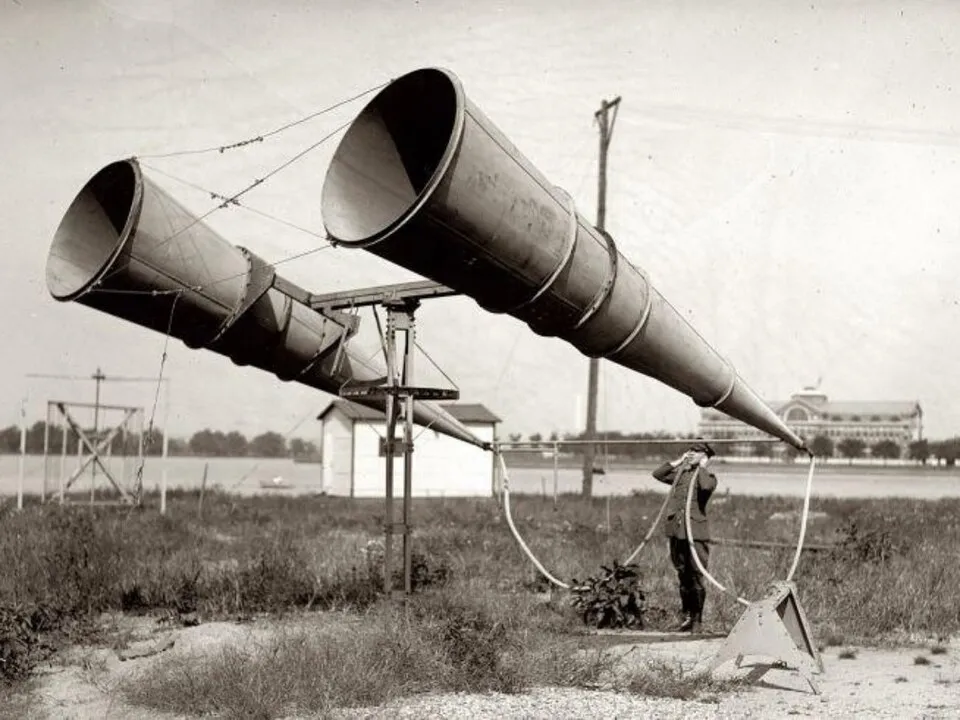
제1차 세계 대전 당시 음파탐지기 조작병은 청진기 튜브 두 개를 귀에 대고 커다란 나팔을 돌렸습니다. 양쪽 채널의 소리가 같아지면 항공기 방향으로 안내받았습니다. 100년이 지난 지금, 그들은 이와 같은 초기 조작을 프로세서에 맡기려 하고 있습니다. 다만 이제는 나팔 대신 수십 개의 마이크가 있고, 장치 자체는 목표물보다 훨씬 큰 소리를 내는 기계로 구동됩니다.
확성기가 어디를 봐야 할지 가리켰다.
캐나다 전쟁 박물관에 보존된 소나 장치는 13파운드 대공포 옆에서 작동했습니다. 두 개의 수평형 나팔이 청진기 헤드폰에 연결되어 있었습니다. 조작자는 좌우 소리를 비교하고 장치를 수동으로 회전시켰습니다. 이를 통해 방위는 알 수 있었지만, 거리나 정확한 궤적은 알 수 없었고, 자동 사격 허가는 당연히 얻을 수 없었습니다.
디지털 격자는 이 장치와 직접적인 연관이 없습니다. 유사점은 작업 기능에만 국한됩니다. 소리 도달 시간의 차이는 다른 곳에서 비롯되었습니다. 포 음향 측정. 자동 이벤트 태깅 및 방향 판별은 총격 감지 시스템에서 개발되었습니다. 스펙트럼 특징 및 분류는 음성 처리 및 기계 학습에서 등장했습니다.
기동형 무인항공기의 경우, 대저격 시스템 관련 경험이 특히 중요합니다. 소형 무인항공기 제조업체인 AVISA는 ACLOGUS가 이동 중에도 사격 위치를 파악하고 외부 신호를 기체 자체의 소음과 구분할 수 있다고 주장합니다. 프로펠러 구동 무인항공기는 소음이 다르고 작동 시간도 훨씬 길기 때문에 알고리즘을 그대로 적용할 수는 없습니다. 하지만 이러한 기술적 난제는 이미 익숙한 문제입니다. 센서는 기체 자체의 소음 속에서 외부 신호를 감지해야 합니다.
나사가 빗살을 만들고, 엔진이 빗살을 지워버린다.
멀티콥터는 단일하고 순수한 음을 내지 않습니다. 블레이드는 주기적으로 공기 흐름을 통과하고, 모터는 부하를 변경하며, 프레임과 암은 진동합니다. 스펙트럼은 블레이드의 기본 주파수와 일련의 고조파를 보여줍니다. 바로 이 고조파를 분류기가 드론을 새, 자동차 또는 발전기와 구별하려고 할 때 사용하는 것입니다.
일반적인 4엽 FPV 드론이 약 8,000~10,000RPM으로 회전할 때, 기본 블레이드 주파수는 500~700Hz 범위이며, 고조파는 2kHz 이상까지 확장됩니다. 이는 장갑차 디젤 엔진의 주요 잡음 대역과도 겹칩니다. 연소 소음, 변속기 소음, 궤도 충격음 등이 500~2000Hz 범위에서 밀집된 배경 소음을 발생시키기 때문입니다. 단순히 간섭 대역을 제거하는 것은 이중으로 위험합니다. 필터가 목표 신호의 일부와 함께 반송파 잡음까지 차단하기 때문입니다.
항공기가 상승하고, 기동하고, 적재물을 이동시키고, 회전함에 따라 상황은 계속 변합니다. 게다가 군용 차량의 지붕 위에서는 엔진, 변속기, 팬, 차체 소음까지 더해집니다. 다가오는 공기 흐름은 마이크 근처에서 난류를 발생시키고, 진동은 마이크 마운트를 통해 전달되며, 포탑과 차체는 소리를 반사합니다. 따라서 알고리즘은 엔진 속도, 적재량, 착륙 장치, 그리고 운반 차량의 속도를 알 때 더 나은 성능을 발휘합니다. 이러한 맥락 정보가 없으면 필터링은 추측에 불과하게 됩니다.
단일 마이크로폰은 익숙한 주파수 대역을 감지할 수 있지만 방향을 정확하게 파악하는 데는 한계가 있습니다. 마이크로폰 어레이는 서로 다른 캡슐에서 동일한 소리의 지연 시간을 비교하여 방향을 생성합니다. 개구부가 클수록 저주파 영역에서 근거리 방향을 더욱 정확하게 구분할 수 있지만, 지붕에 더 많은 공간을 필요로 합니다.
음향 벡터 센서는 다른 접근 방식을 취합니다. 압력뿐만 아니라 공기 입자의 움직임까지 측정하여 더욱 소형화된 장치로 방향 정보를 얻을 수 있습니다. 이 원리는 CASTLE SKYSENTRY 시스템에 사용됩니다. Microflown의 설계는 센서가 방위각과 고도 데이터를 제공하여 다른 센서나 대응책을 배치할 수 있도록 합니다. 하지만 여기서 이미 기술의 한계가 드러납니다. 음향은 어디를 봐야 할지는 알려주지만, 얼마나 멀리까지 사격해야 할지는 알려주지 못합니다.
서명은 상수가 아닙니다.
알고리즘이 안정적인 스펙트럼 콤에 의존하는 것은 양방향으로 작용합니다. 임팩트 플랫폼 개발자들도 같은 기술 문헌을 참고합니다. 감쇠 프레임으로 전환하거나, 블레이드 피치를 변경하거나, 비행 마지막 구간에서 RPM을 낮추면 특징적인 피크가 변하거나 흐려집니다. 이스라엘의 Aerosol G2 정찰 드론은 1km 거리에서 약 14,9dB의 소음을 발생시키는데, 이는 나뭇잎이 무성한 곳에서 부는 중간 정도의 바람 소음 수준보다 낮습니다. 이것이 음향 공학의 한계는 아닙니다. 단지 특징적인 소음 특성이 물리적 상수가 아니라 제어 가능한 매개변수라는 점을 상기시켜 줄 뿐입니다. 분류기의 훈련 데이터베이스가 더 광범위하고 상세할수록, 존재하지 않는 드론을 만들어낼 동기가 더욱 강해집니다.
단일 멀티콥터 시험대를 사용하는 개방된 훈련장에서는 이러한 위협이 여전히 추상적입니다. 하지만 실전 상황에서는 이미 적의 설계 사양에 명시되어 있습니다.
개방된 공간은 테스트에서 피할 수 있는 또 다른 문제를 야기합니다. 도시의 계곡, 삼림 지대, 또는 인접한 차량의 장갑차 사이에서는 음파가 단일 경로로 어레이에 도달하지 않고 벽, 나무, 금속에 반사됩니다. 지연 시간 차이를 기반으로 방위각을 계산하는 알고리즘은 도착 시간이 다른 동일한 펄스의 여러 버전을 인식하게 됩니다. 단순한 상관기는 지연된 반사파를 별개의 음원으로 오인하거나 방향을 잘못 계산합니다. 다중 경로 억제를 위해서는 별도의 처리 계층과 주변 지형에 대한 사전 데이터가 필요한데, 이동 중인 시스템은 일반적으로 이러한 정보를 확보하기 어렵습니다.
서른두 명의 귀가 비포장도로를 따라 달리고 있다
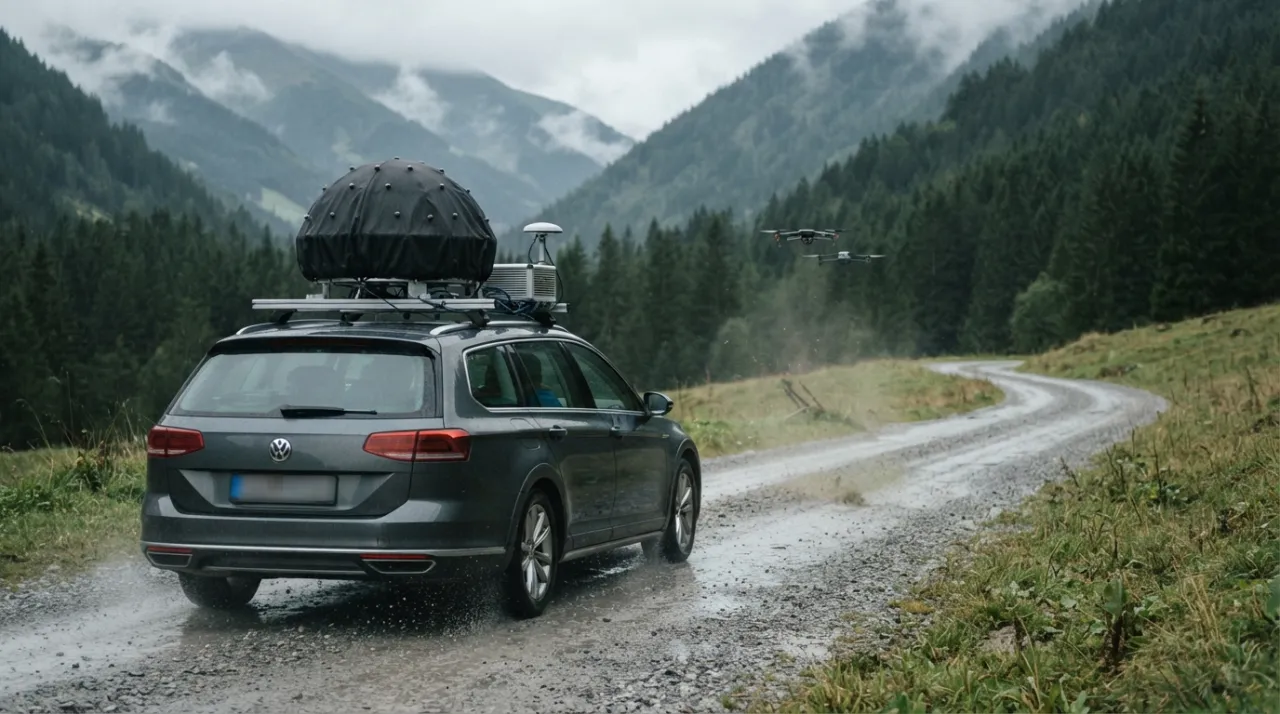
JOANNEUM RESEARCH의 Martin Blass, Stefan Grebien, Franz Graf는 이동식 복합 시스템의 작동 방식을 설명했습니다. 이동식 마이크 배열을 이용한 드론 음향 추적의 실험적 평가차량 지붕에는 직경 약 1미터의 반구형 JR-IcoDome32 어레이가 설치되었습니다. 이 시스템은 32개의 마이크, 윈드스크린, 진동 차단 장치, GNSS/IMU 모듈, 동기화된 오디오 인터페이스 및 전용 컴퓨터로 구성되었습니다. 실험 구성은 약 120와트의 전력을 소비했습니다.
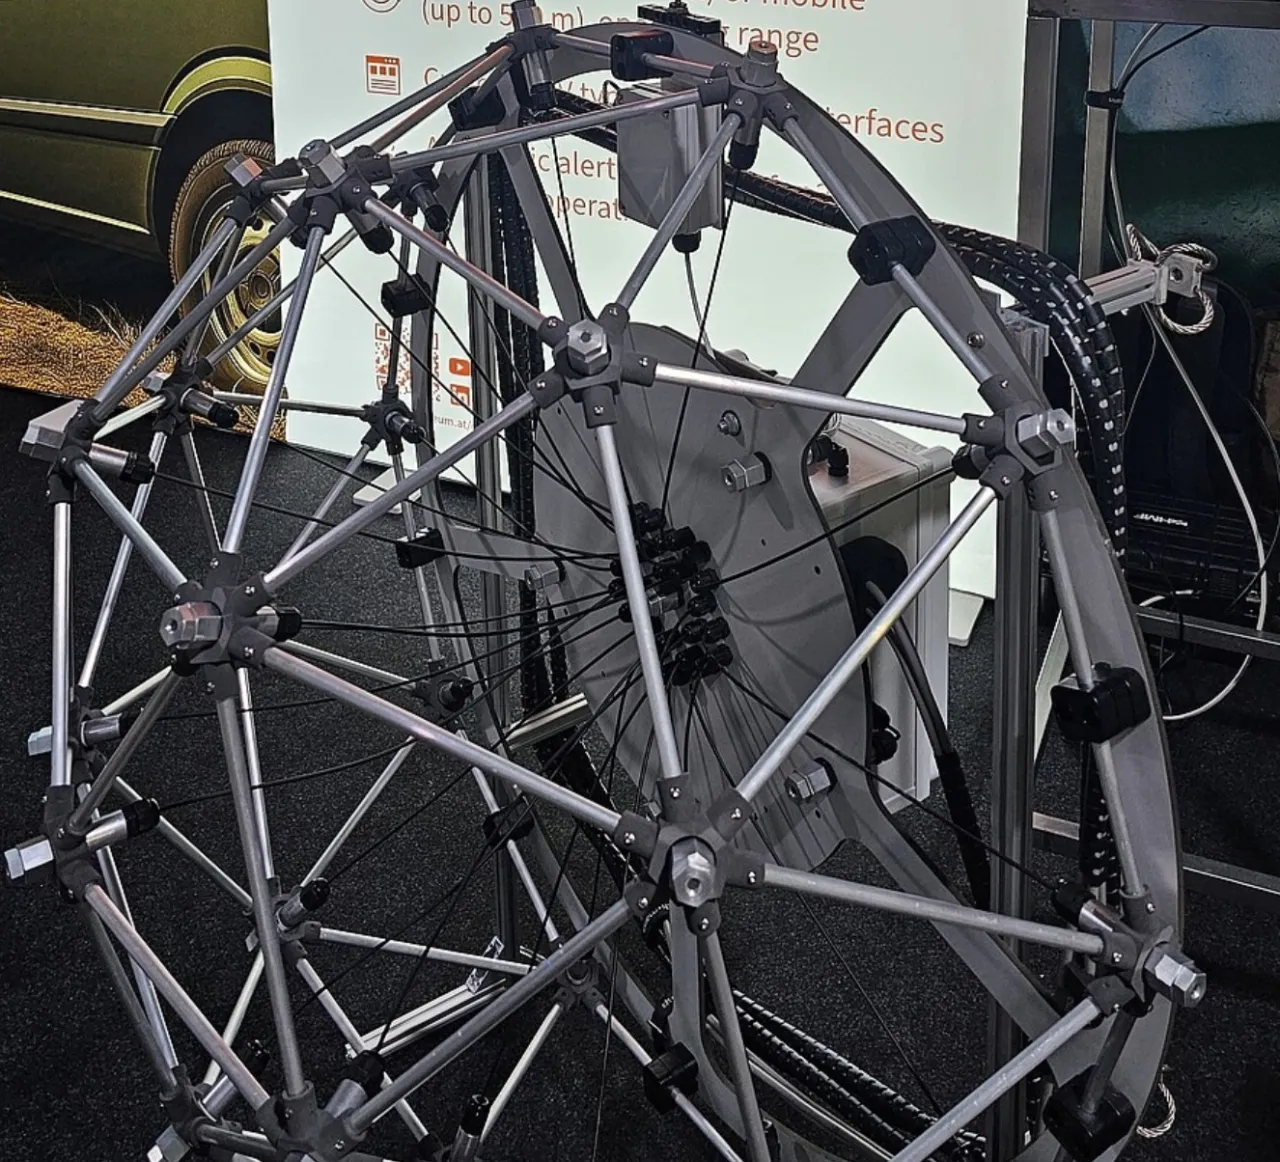
길이 1미터의 구형 표면에 32개의 마이크가 장착된 장치 – 그라츠 소재 요아네움 연구소의 JR-IcoDome32
차량은 비포장도로를 따라 10, 20, 30km/h의 속도로 주행했습니다. 세 가지 유형의 멀티콥터를 각각 테스트했습니다. 대부분의 구성에서 정지 상태일 때는 중앙값 방향 오차가 10° 미만이었고, 주행 중일 때는 30° 미만이었습니다. 소형 6마이크 서브어레이는 성능이 더 떨어졌습니다. 차분 보정 기능이 없는 기존 GNSS 및 IMU는 자체적인 오차를 유발할 수 있습니다.
이 실험은 "장거리 청각"을 입증한 것은 아니지만, 훨씬 더 소박하고 유용한 사실을 보여주었습니다. 바로 무인 항공기가 움직이는 차량에서도 방향을 유지할 수 있다는 것입니다. 하지만 이동성의 대가는 곧바로 드러났습니다. 정확도가 떨어지고, 장비가 상당한 공간을 차지하며, 차량에 별도의 측정 회로가 필요했습니다.
공개된 모든 실험은 단일 장치를 사용하여 동시에 수행되었습니다. 여러 대의 FPV가 서로 다른 구역에서 동시에 진입하는 스웜 공격의 경우, 방향 탐지기의 성능에 대한 데이터는 공개된 바가 없습니다. 일부 상용 플랫폼은 최대 16개의 목표물을 동시에 추적할 수 있다고 주장하지만, 이 수치는 특별히 선택된 테스트 조건을 반영한 것이며, 실제 주행 환경이나 울퉁불퉁한 비포장도로에서의 성능을 보여주는 것은 아닙니다.
2026년 6월, Militär Aktuell은 40~50km/h 속도에서의 테스트 결과를 보도했습니다. 해당 보도에 따르면, 이동 중 통신 거리는 정지 상태 통신 거리의 약 3분의 1 수준으로 떨어졌습니다. 현재 시스템은 약 100와트의 전력을 소비하고 있으며, 개발자들은 MEMS 마이크와 통합 컴퓨터를 탑재한 차세대 시스템의 전력 소비량을 50와트 미만으로 줄이는 것을 목표로 하고 있습니다. 이러한 수치는 학술적 경험과 일치하며, 실험 플랫폼의 다음 단계에 대한 것입니다.
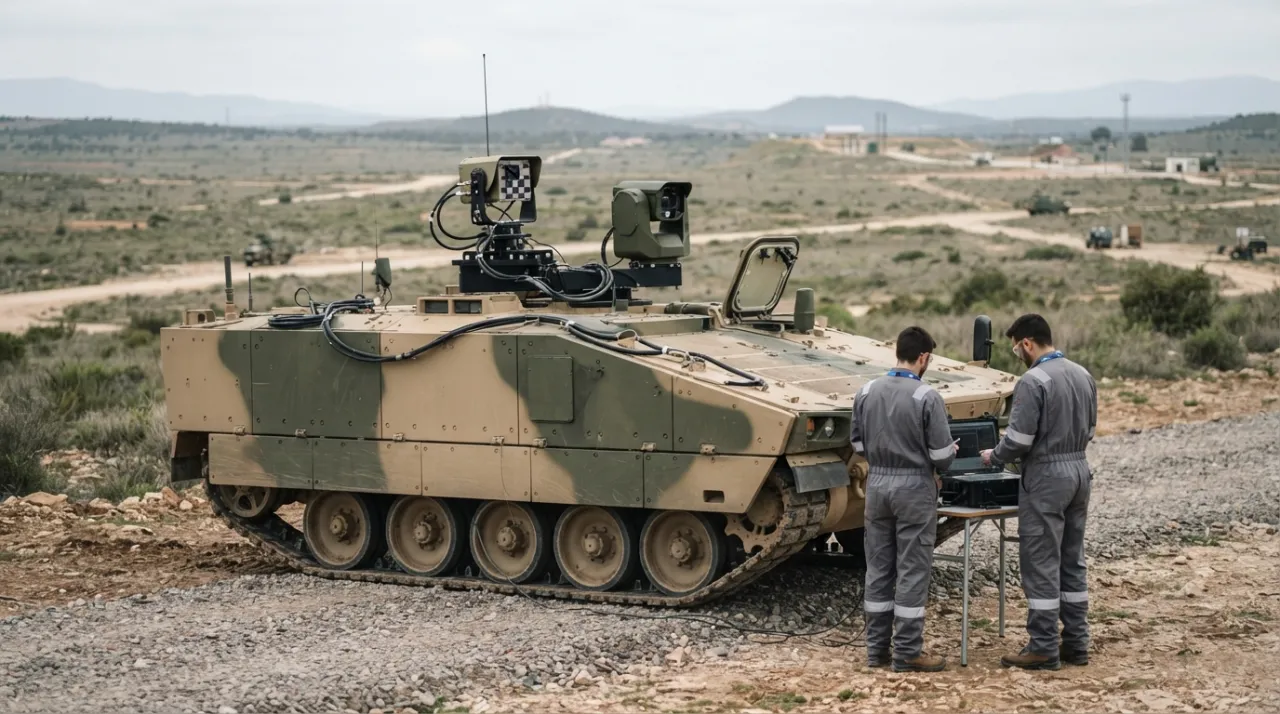
장갑차 개발에는 아직 한 단계가 더 남아 있었습니다. 2026년 4월, 제너럴 다이내믹스 유럽 육상 시스템즈는 마이크로플론 AVISA와 협력하여 궤도형 ASCOD에 탑재된 CASTLE 시스템을 비상업용 FPV 전투기를 상대로 시연했습니다.드론이번 발표는 개념 증명 단계입니다. 공개된 정보에는 항공기의 속도, 엔진 모드, 탐지 확률, 오경보율, 동시 처리 대상 개수 등의 세부 정보는 포함되지 않습니다. 센서가 추적 대상 플랫폼에 탑재되기는 했지만, 이것이 표준 생산 시스템이 된다는 의미는 아닙니다.
기록 경신에는 항상 여권이 필요합니다.
CASTLE의 경우, 제조사는 2kg 쿼드콥터의 비행 거리를 최대 250m, 동일 무게의 고정익 UAV는 최대 1km로 명시하고 있습니다. 하지만 이 두 기종은 동일한 사양의 다른 버전이 아닙니다. 프로펠러, 모터, 비행 모드, 소음 방향 등이 다릅니다. Microflown은 풍속과 풍향이 비행에 미치는 영향도 별도로 명시하고 있습니다.
브렌던 하비와 수 오영이 일하는 모습 고정익 무인 항공기의 음향 탐지 2018년에 최대 678m의 탐지 거리를 달성했습니다. 하지만 당시 마이크는 전기 비행체에 장착되어 있었고, 목표물은 소음이 크고 가솔린 엔진으로 작동하는 6,5kg 무게의 Giant Big Stik 드론이었습니다. 평균 탐지 거리는 302m에 불과했습니다. 최장 탐지 거리를 위한 처리 옵션을 사용했을 때 오경보 발생률이 지나치게 높아 실용적이지 않았습니다. 보다 견고한 설계를 통해 탐지 거리를 다소 줄이는 대신 오경보를 줄일 수 있었습니다. 가동 중인 디젤 엔진 근처에서 소형 FPV 드론을 사용하는 경우, 이 기록은 실질적인 도움이 되지 않을 것입니다.
또 다른 함정이 있습니다. Gabriel Jekateryńczuk와 Zbigniew Piotrowski가 작업 중입니다. 무인 항공기 음향 신호의 실외 마이크 범위 테스트 및 스펙트럼 분석을 통한 어레이 개발 마이크는 야외에서 비교되었습니다. 일부 범위는 특정 신호 대 잡음비에서 보정된 1kHz 톤을 사용하여 측정되었습니다. 이 테스트는 하드웨어, 방풍 기능 및 캡슐의 성능을 효과적으로 보여주지만, 공격하는 드론을 안정적으로 탐지할 수 있는 범위와는 동일하지 않습니다. 연구진은 바람이 주요 제한 요소임을 확인했습니다. 심지어 중간 정도의 돌풍조차도 배경 소음을 증가시키고 탐지 범위를 감소시켰습니다.
신경망은 이러한 물리적 현상을 완전히 배제하지 못합니다. 새로운 프로펠러, 탑재물, 젖은 눈, 익숙하지 않은 엔진, 궤도형 차체 등은 모두 입력 데이터에 변화를 일으킵니다. 조용한 시험장에서 훈련 데이터를 수집할 경우, 첫 번째 운용 차량에서 높은 분류 정확도를 잃을 수 있습니다. 따라서 알고리즘이 엔진 속도, 부하, 기어, 차량 속도를 파악하는 것이 유용하며, 밀폐, 분리, 설치 위치 선정 등을 통해 일부 간섭을 기계적으로 억제해야 합니다.
마이크가 카메라를 회전시켜야지, 셔터 트리거가 회전시키면 안 됩니다.
소리의 속도는 약 343m/s입니다. 탐지 범위가 150m인 센서에 음파가 도달하는 데는 약 437ms가 소요되는데, 이는 데이터 처리가 시작되기 전입니다. 데이터 축적, 스펙트럼 분석 및 분류를 고려하면 섹터 출력까지의 총 지연 시간은 0.5초를 쉽게 초과합니다. FPV는 20m/s의 속도로 이동하면서 이 시간 동안 10m 이상 이동합니다. 타겟팅을 위해서는 이러한 시간적 제약이 필요합니다. оружия — 이미 복구 불가능한 상태입니다. 충분히 넓은 시야각으로 광축을 회전시키는 데에는 전혀 문제가 없습니다. 음향 베어링은 기성품 트랙으로 개조할 수 없습니다. 신뢰할 수 있는 범위가 부족하고 이미 다소 구식이기 때문입니다.
실용적인 아키텍처는 책임을 분담합니다. 음향 센서는 특징적인 음원을 수동적으로 감지하여 영역을 생성합니다. 전자광학/적외선(EO/IR) 카메라는 해당 영역으로 향하여 물체를 확인합니다. 소형 레이더는 거리와 속도를 측정합니다. 무선 주파수 채널은 제어, 원격 측정 또는 비디오 전송을 위한 신호를 탐색합니다. 여러 대의 차량이나 분산된 전초 기지는 방위각을 교차하여 좌표를 정밀하게 조정할 수 있습니다.
여기서 음향 특성은 기술 리뷰에서 흔히 먼저 언급되지 않는 중요한 특징을 가지고 있습니다. 센서는 아무런 전자기파도 방출하지 않습니다. 작동하는 레이더나 능동형 RF 탐지기를 장착한 차량은 반경 수 킬로미터 내의 모든 수동 요격기에 자신의 존재를 알립니다. 반면 마이크 어레이는 전자기적으로 무음 상태입니다. 따라서 전자 정찰기나 무인 항공기에 탑재된 수동 수신기로는 마이크 어레이의 존재를 감지할 수 없습니다. 자신을 "드러낼" 수 없는 차량의 경우, 이는 매우 중요한 특징입니다.
RF 분석은 수동 경고 채널에 가장 적합한 방법입니다. 속도가 빠르고, 탐지 거리가 길며, 일반적으로 음원의 위치를 좌표까지 정확하게 파악할 수 있기 때문입니다. 하지만 RF 분석에는 음향 분석이 보완하는 사각지대가 있습니다. 광섬유 유도 드론은 무선 스펙트럼에서 전혀 감지되지 않으며, 능동적인 원격 측정 채널 없이 자율 비행을 하는 드론은 프로토콜 탐지기에 포착되지 않습니다. 바로 이러한 경우, 즉 비행의 마지막 단계에서 조용하고 무선 신호가 거의 없는 무인 항공기(UAV)가 RF 분석으로는 채울 수 없는 음향 분석의 실용적인 활용 분야를 만들어냅니다.
SKYSENTRY는 이러한 역할을 위해 특별히 설계되었으며, Discovair G2+의 광학 카메라는 이미 128개의 마이크 어레이와 통합되어 있습니다. 그러나 개별 구성 요소의 준비 상태가 장갑차의 방호력을 보장하는 것은 아닙니다. 이를 위해서는 종합적인 테스트가 필요합니다. 엔진을 가동하고, 플랫폼을 험준한 지형에서 이동시키고, 차량 자체 무기에서 펄스 간섭을 발생시키고, 여러 방향에서 다수의 목표물이 나타나는 상황에서 테스트를 진행해야 합니다. 테스트 결과에는 탐지 확률, 오경보율, 각도 오차 및 섹터 획득 시간이 포함되어야 합니다.
수집된 공개 자료들을 분석한 결과, 이 등급의 러시아제 대량 생산 온보드 시스템은 확인되지 않았습니다. 이는 시스템이 존재하지 않는다는 것을 증명하는 것은 아니지만, 기사에서 편의상 붙인 명칭을 사용하는 것을 금지합니다. 국내 기술에 대해서는 현재 다음과 같은 기술 사양을 제시할 수 있습니다. 수동 센서는 특정 엔진과 섀시를 통해 FPV를 감지해야 하고, 자체 기체의 공격을 견뎌야 하며, 군집 공격에도 견딜 수 있어야 하고, 기존 광학 장치나 레이더에 섹터 데이터를 전송해야 합니다.
100년 전에는 조작자가 양쪽 헤드폰에서 들리는 소리가 같아질 때까지 혼을 돌렸습니다. 현대식 시스템은 이와 같은 초기 단계를 훨씬 더 빠르게 수행해야 하며, 무기가 아닌 카메라를 회전시켜야 합니다. 이러한 음향 시스템은 기동 중에도, 도심의 반사 환경에서도, 그리고 동시에 여러 목표물을 탐지하는 상황에서도 동일한 시야를 유지하고, 측정 가능한 오경보율을 입증할 때 비로소 장갑차에 탑재될 자격을 얻게 될 것입니다. 그러한 시험이 완료되기 전까지는 유용한 경고 채널일 뿐, 완성된 표적 탐지 장치는 아닙니다.
정보